在线留言
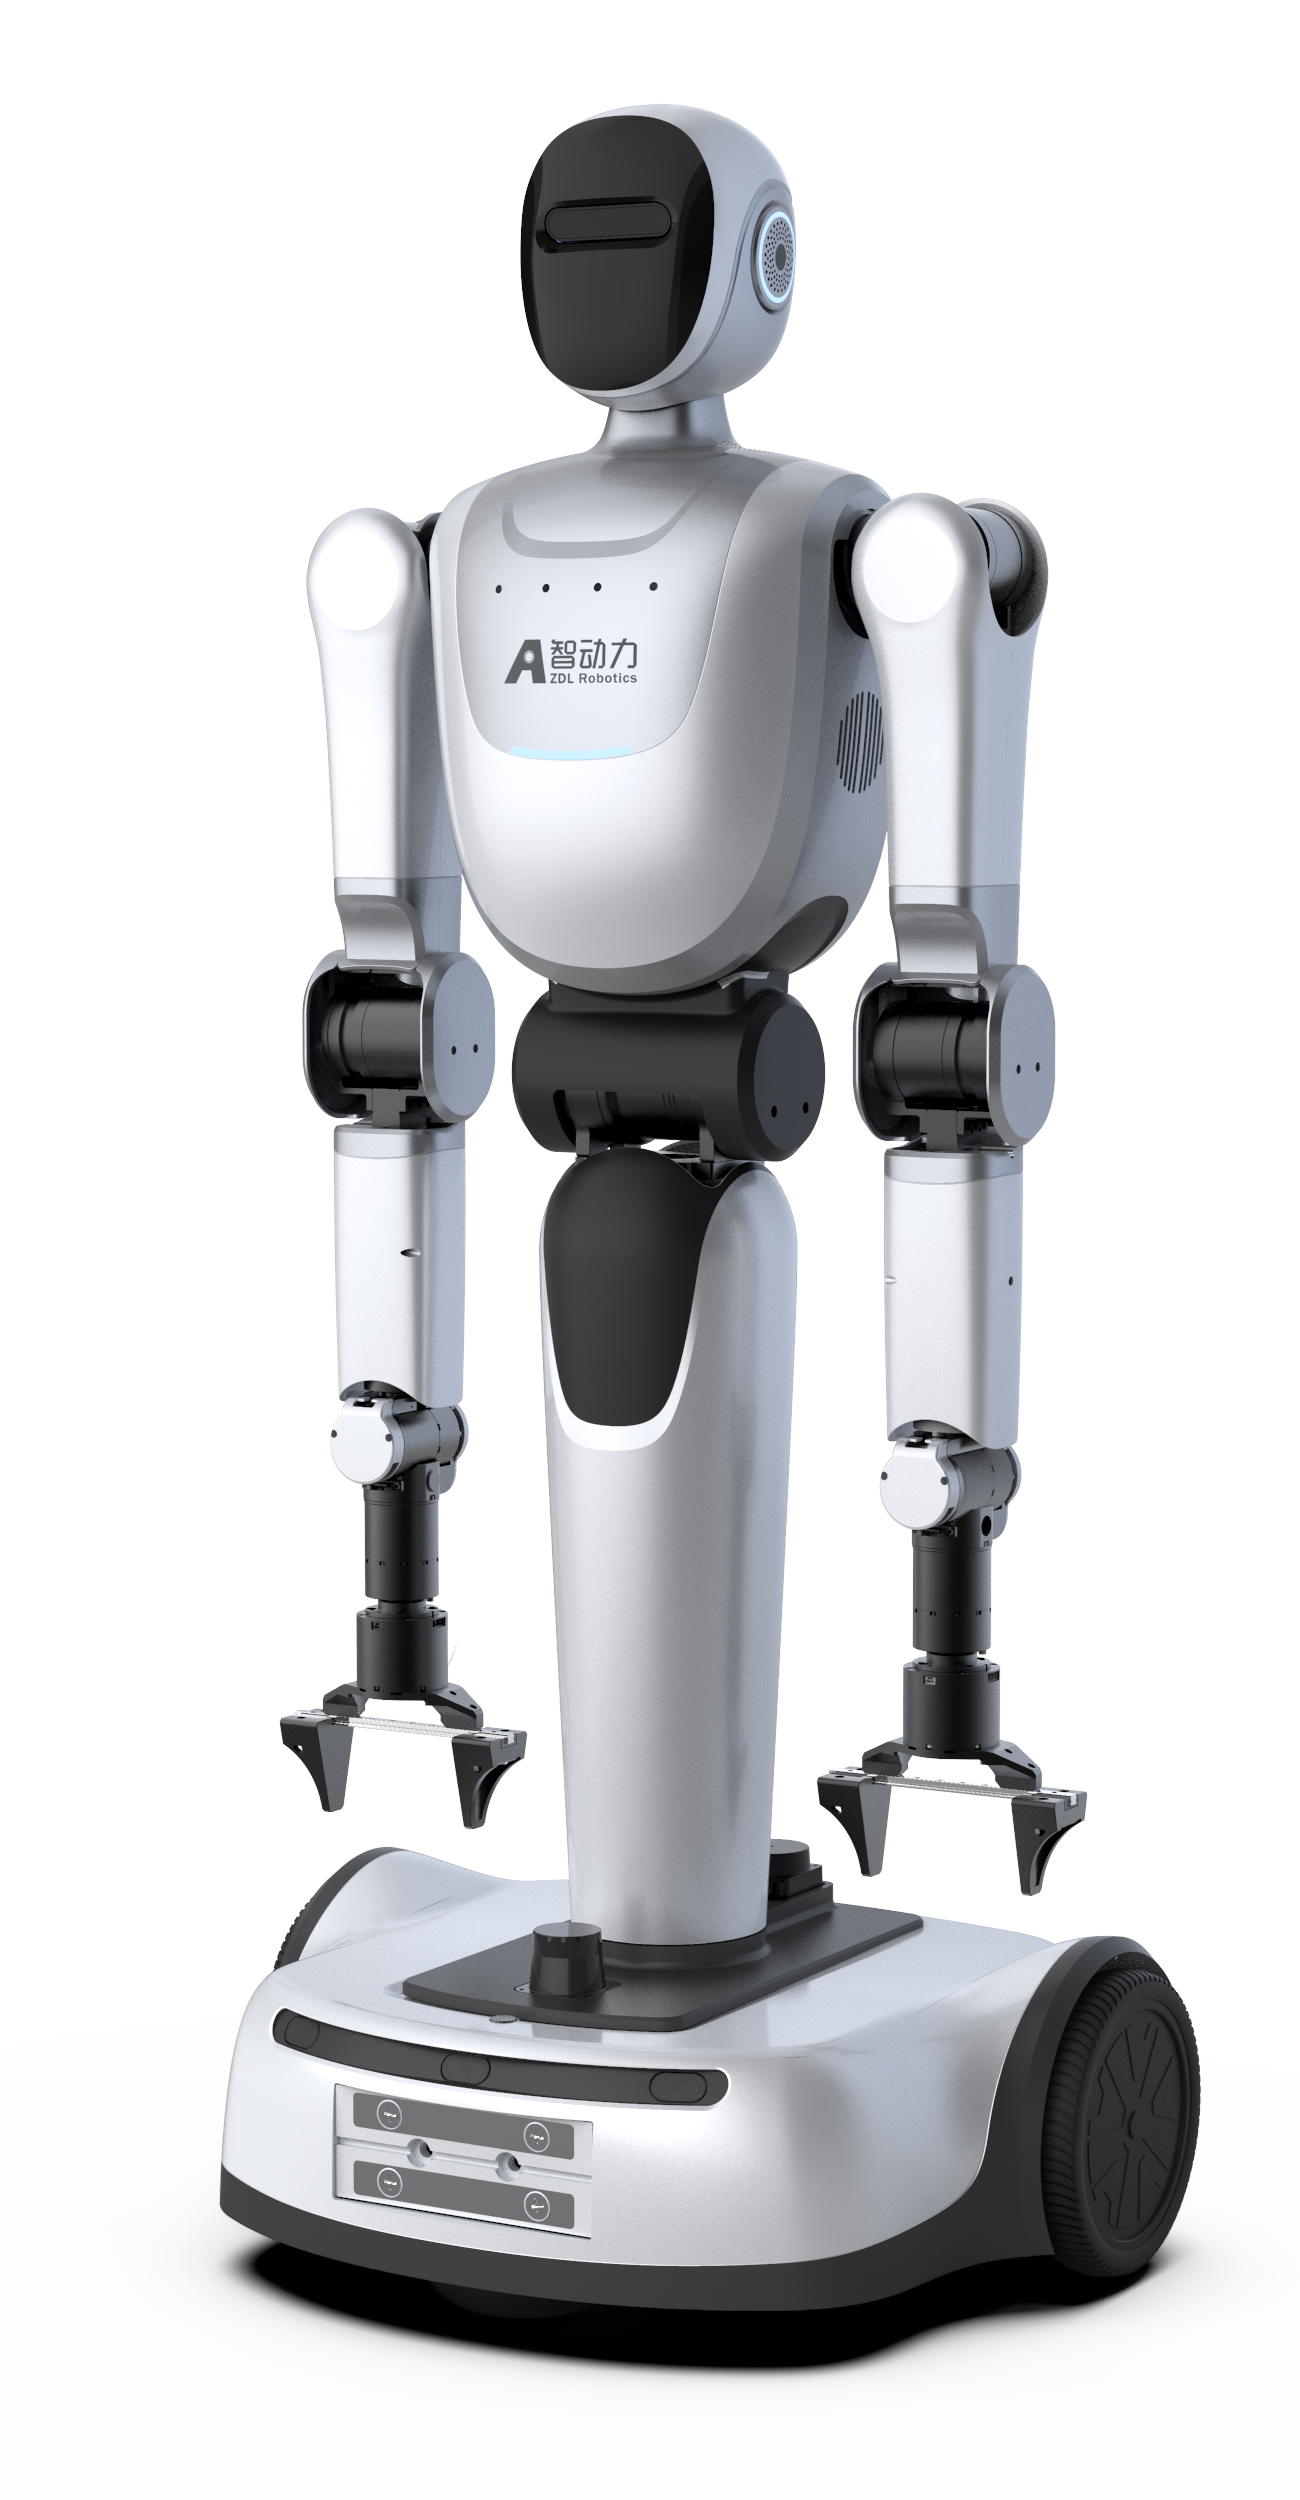
| 模块 | 参数项 | 规格描述 |
|---|---|---|
| 整机系统 | 高度 | 1.28 m |
| 重量 | ≤40 kg(含电池) | |
| 自由度 | 15(不含末端) | |
| 功耗 | 待机功耗50 W,峰值功耗1200 W | |
| 计算单元 | RK3588 | |
| 防护等级 | IP40 | |
| 基础算力 | 6 TOPS | |
| OTA升级 | 支持 | |
| 二次开发 | C++ / ROS / Python | |
| 安全保护 | 过流保护、过压保护、温度保护、过载保护 | |
| 移动底盘 | 类型 | 差速轮式、轮径180 mm |
| 移动能力 | 可全向移动、原地旋转 | |
| 移动速度 | 最大1.5 m/s | |
| 定位导航 | 融合激光雷达、视觉、IMU与轮式里程计,实现厘米级定位 | |
| 传感器 | 3D激光雷达*2 | |
| 电池 | 20 Ah | |
| 电池续航时间 | 4‑6 小时 | |
| 躯干 | 腰部自由度 | 1 |
| 双臂系统 | 单臂自由度 | 6(不含末端) |
| 单臂臂展 | 600 mm | |
| 单臂负载 | 1.5 kg(额定) | |
| 末端配置 | 七自由度灵巧手、夹爪 | |
| 感知系统 | 头部视觉 | 双耳RGB相机*2 |
| 胸部感知 | 深度相机*1 |
在线留言